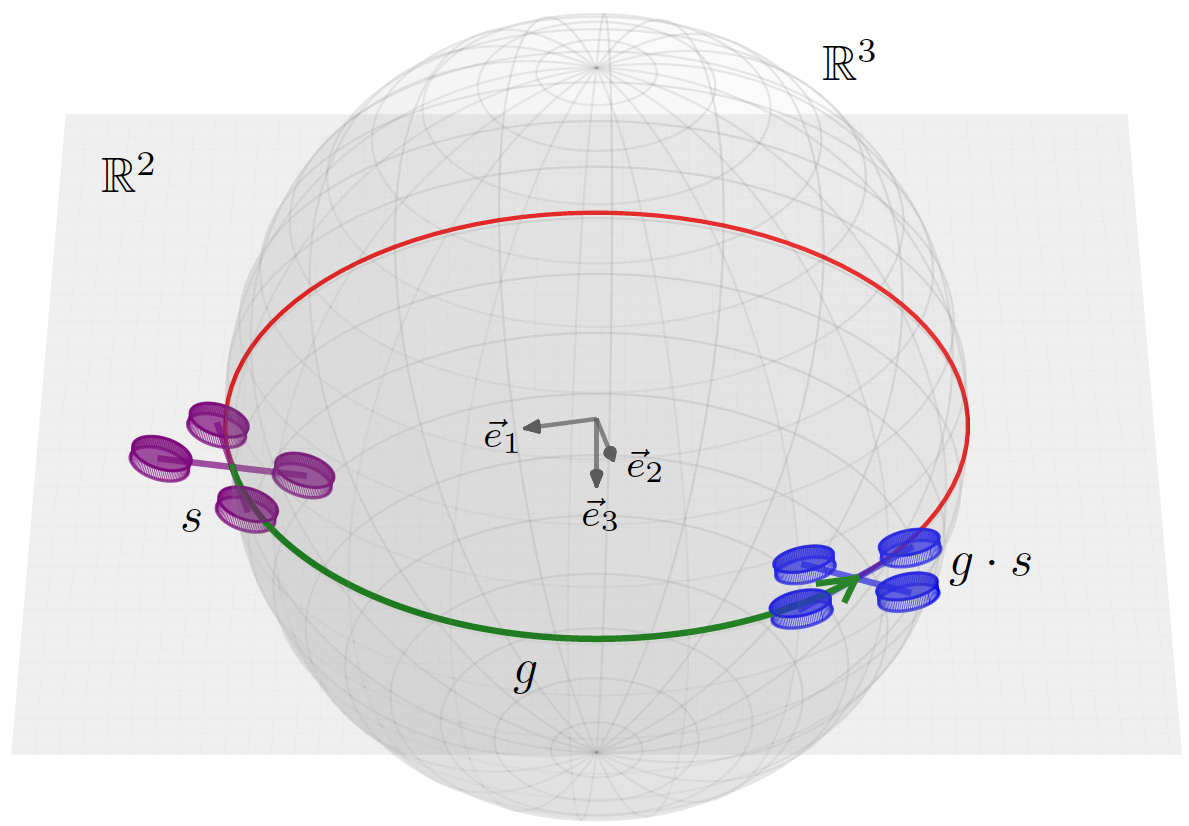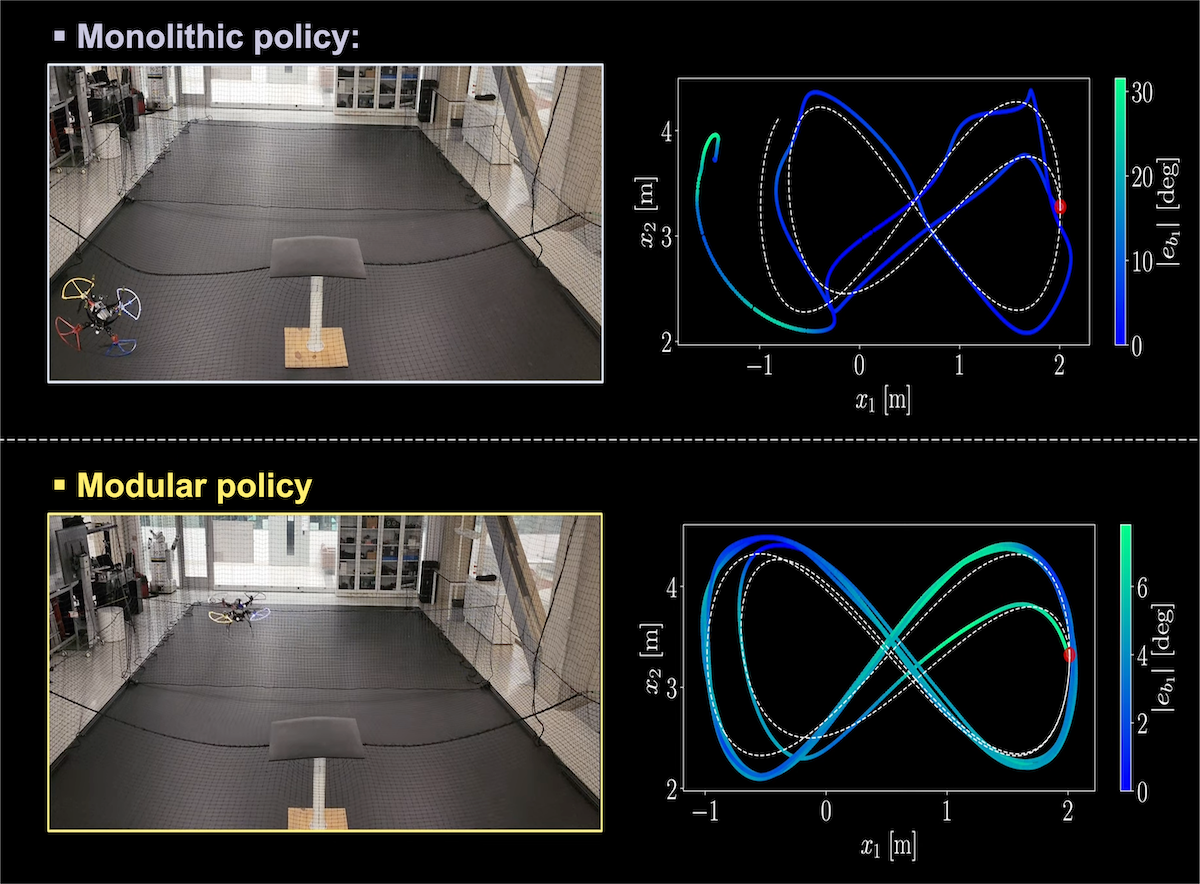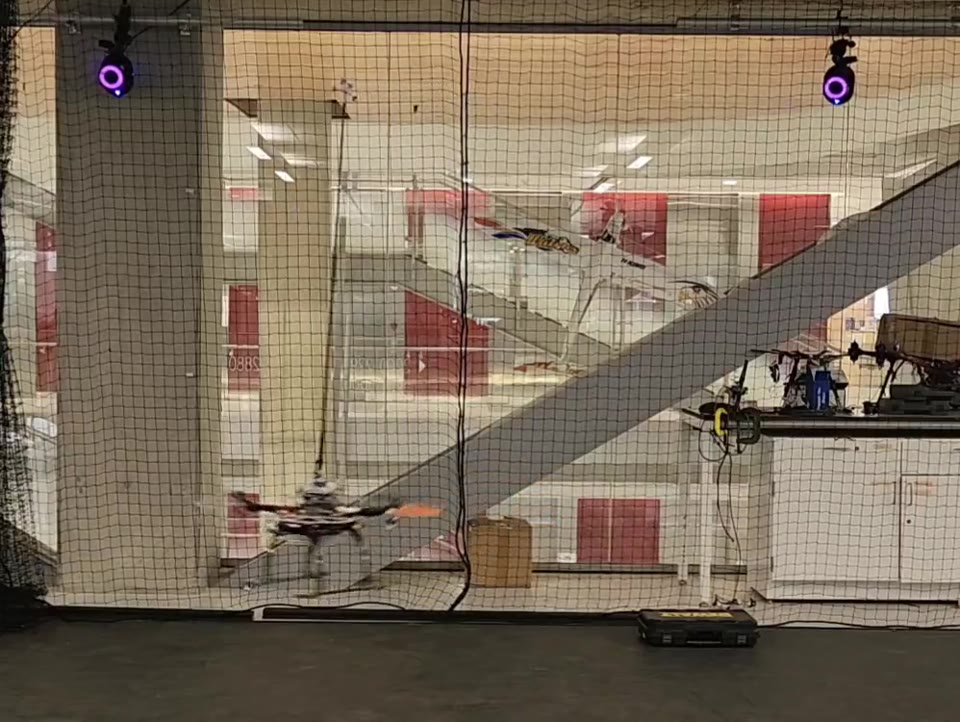
Ben develops geometric and learning-based methods for quadrotor control, including equivariant and modular reinforcement learning and flight-data-based adaptation. His experiments include a quadrotor balancing a flying inverted pendulum.
At FDCL
- Postdoctoral research · 2026–present
- Doctoral study · 2021–2026
Doctoral dissertation
Geometric deep reinforcement learning for quadrotor UAV
Ph.D., 2026