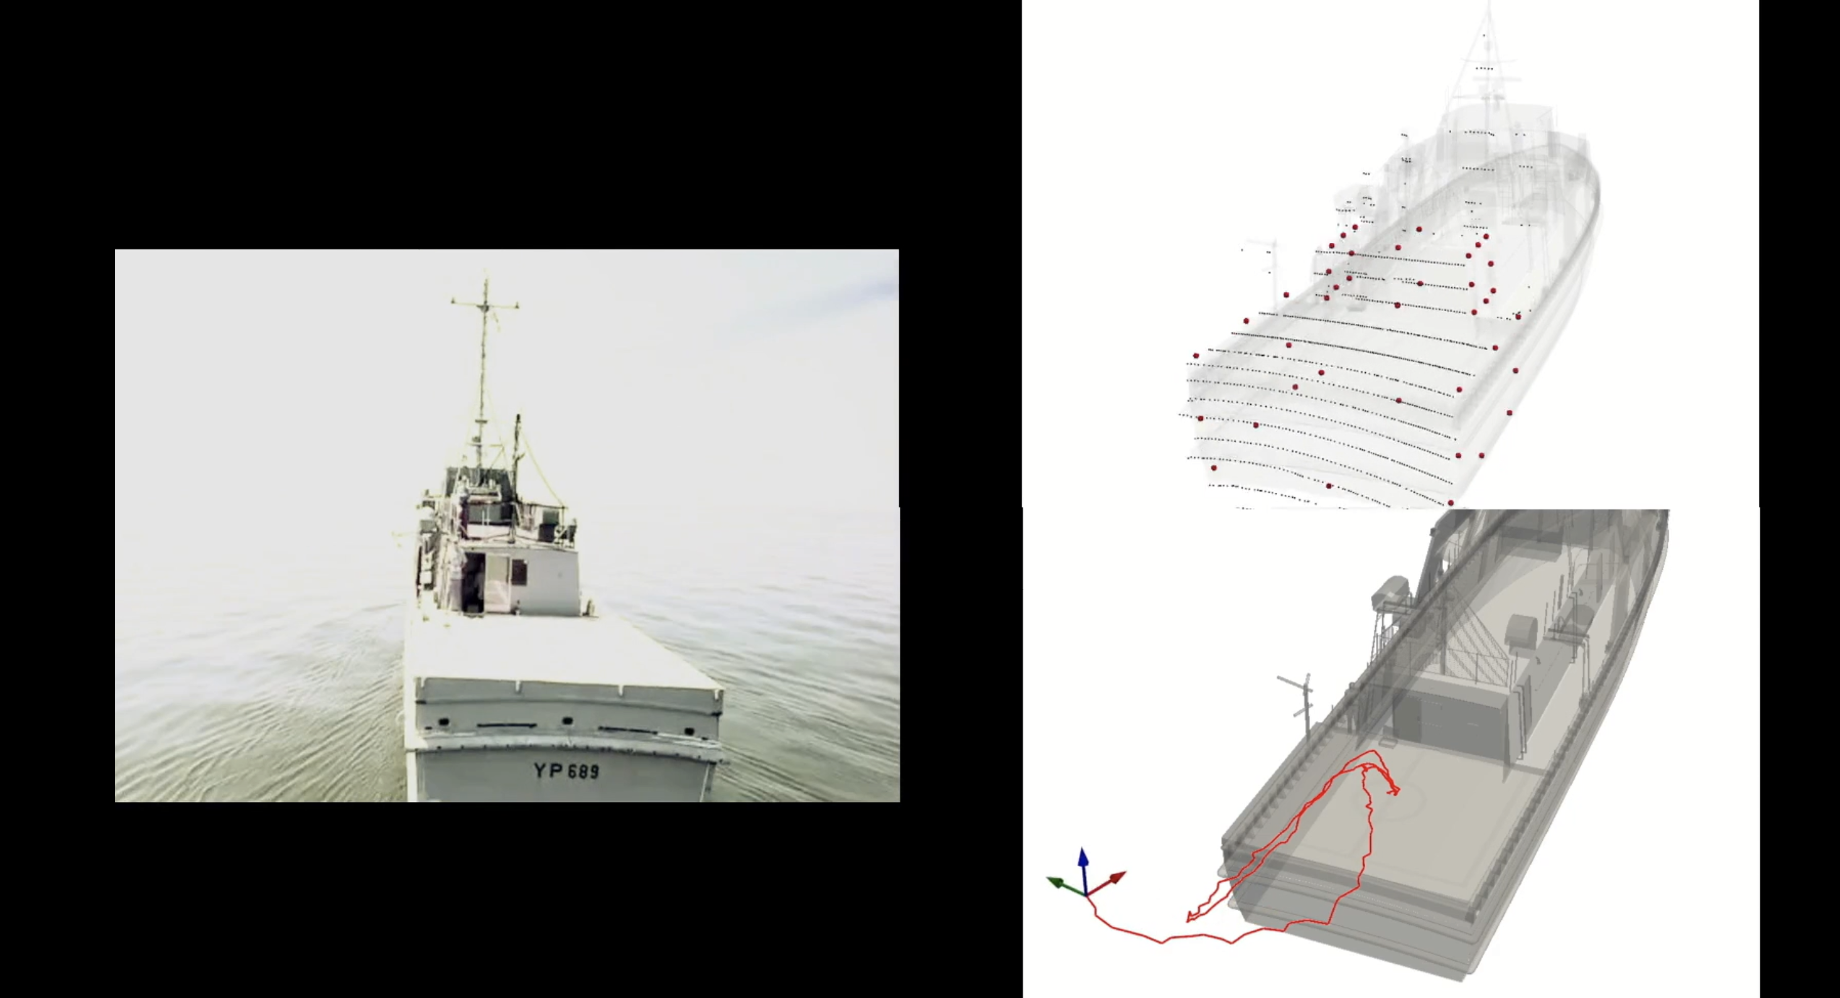
Karl studies LiDAR-based perception for autonomous UAV navigation relative to ships. His master’s thesis investigates ship-relative pose estimation from three-dimensional LiDAR measurements.
At FDCL
- Master’s study · 2024–2025
- Undergraduate research · 2022–2024
Master’s thesis
Ship-relative UAV pose estimation with 3D LiDAR
M.S., 2025